 English
 Afrikaans
 العربية
 বাংলা
 bosanski jezik
 Български
 Català
 粤语
 中文(简体)
 中文(漢字)
 Hrvatski
 Čeština
 Nederlands
 Eesti keel
 Suomi
 Français
 Deutsch
 Ελληνικά
 हिन्दी; हिंदी
 Magyar
 Bahasa Indonesia
 Italiano
 日本語
 한국어
 Latviešu valoda
 Lietuvių kalba
 македонски јазик
 Bahasa Melayu
 Norsk
 پارسی
 Polski
 Português
 Română
 Русский
 Cрпски језик
 Slovenčina
 Slovenščina
 Español
 Svenska
 ภาษาไทย
 Türkçe
 Українська
 اردو
 Tiếng Việt

I rilevatori di temperatura a resistenza o RTD possono essere tipi semplici di sensori di temperatura. Questi dispositivi funzionano secondo il principio che la resistenza di un metallo cambia con la temperatura. I metalli puri hanno generalmente un coefficiente di resistenza alla temperatura positivo, ciò significa che la loro resistenza aumenta all'aumentare della temperatura. Gli RTD funzionano in un ampio intervallo di temperature di -200 ° C a +850 °C e offrono un'elevata precisione, Eccellente stabilità a lungo termine, e ripetibilità.
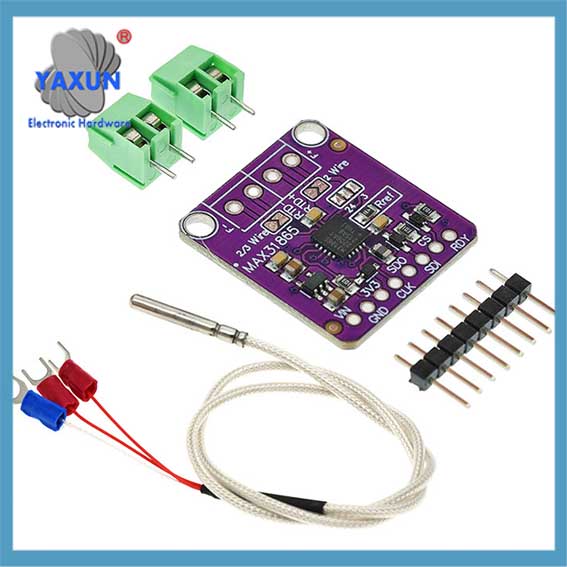 MAX31865 Rilevatore di temperatura con resistenza al platino RTD PT100 & PT1000 |
 Trasmettitore di temperatura RTD PT100 DC24V meno 50 ~ 100 grado |
 Sonda sensore di temperatura RTD Pt100 per forno |
In questo articolo, discuteremo i compromessi derivanti dall'utilizzo degli RST, i metalli in essi utilizzati, i due tipi di RTD, e come gli RTD si confrontano con le termocoppie.
Prima di immergerci, diamo un'occhiata a un diagramma applicativo di esempio per comprendere meglio le nozioni di base dell'RTD.
Esempio di diagramma di applicazione RTD
Gli RTD sono dispositivi passivi che non generano autonomamente un segnale di uscita. Figura 1 mostra uno schema semplificato dell'applicazione RST.
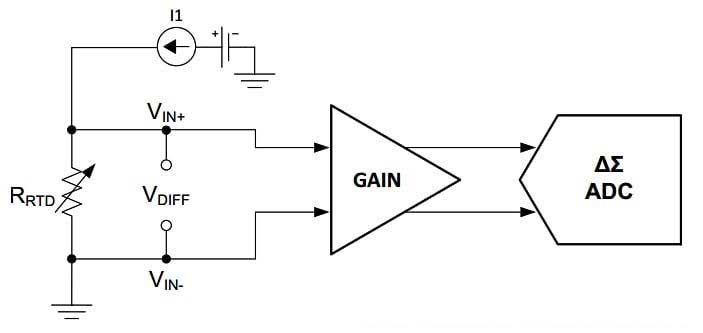
Schema circuitale per l'applicazione RTD Esempio.jpeg
Figura 1. Esempio di diagramma di applicazione RTD.
La corrente di eccitazione I1 passa attraverso la resistenza dipendente dalla temperatura del sensore. Ciò produce un segnale di tensione proporzionale alla corrente di eccitazione e alla resistenza dell'RTD. La tensione attraverso l'RTD viene quindi amplificata e inviata a un ADC (convertitore analogico-digitale) per produrre un codice di uscita digitale che può essere utilizzato per calcolare la temperatura RTD.
Compromessi nell'utilizzo dei sensori RTD: vantaggi e svantaggi dei sensori RTD
Prima di immergerci, è importante notare che i dettagli del condizionamento del segnale RTD verranno trattati in un articolo futuro. Per questo articolo, Voglio evidenziare alcuni compromessi di base quando si utilizzano circuiti RTD.
Primo, si noti che la corrente di eccitazione è generalmente limitata a circa 1 mA per ridurre al minimo gli effetti di autoriscaldamento. Quando la corrente di eccitazione scorre attraverso l'RTD, genera riscaldamento I2R o Joule. Gli effetti di autoriscaldamento possono aumentare la temperatura del sensore a valori superiori alla temperatura ambiente effettivamente misurata. Riducendo la corrente di eccitazione è possibile ridurre l'effetto di autoriscaldamento. Vale anche la pena ricordare che l'effetto di autoriscaldamento dipende dal mezzo in cui è immersa l'RTD. Per esempio, un RTD posizionato in aria ferma può sperimentare effetti di autoriscaldamento più significativi rispetto a un RTD immerso in acqua corrente.
Per un dato cambiamento di temperatura rilevabile, la variazione della tensione dell'RTD dovrebbe essere sufficientemente ampia da superare il rumore del sistema nonché gli offset e le derive dei diversi parametri del sistema. Poiché l'autoriscaldamento limita la corrente di eccitazione, dobbiamo utilizzare un RTD con una resistenza sufficientemente grande, generando così una grande tensione per il blocco di elaborazione del segnale a valle. Mentre una grande resistenza RTD è auspicabile per ridurre gli errori di misurazione, non possiamo aumentare arbitrariamente la resistenza perché una resistenza RTD maggiore si traduce in un tempo di risposta più lento.
Metalli RST: Differenze tra platino, Oro, e RTD in rame
In teoria, qualsiasi tipo di metallo può essere utilizzato per costruire un RTD. Il primo RTD inventato da CW Siemens nel 1860 utilizzato un filo di rame. Tuttavia, Siemens scoprì presto che gli RTD in platino producevano risultati più accurati su un intervallo di temperature più ampio.
Oggi, Gli RTD al platino sono i sensori di temperatura più utilizzati per la misurazione di precisione della temperatura. Il platino ha una relazione lineare tra resistenza e temperatura ed è altamente ripetibile in un ampio intervallo di temperature. Inoltre, il platino non reagisce con la maggior parte dei gas inquinanti presenti nell'aria.
Oltre al platino, altri due materiali comuni per RTD sono il nichel e il rame. Tavolo 1 fornisce i coefficienti di temperatura e la conduttività relativa di alcuni comuni metalli RTD.
 Sensore di resistenza termica al platino Pt100 ad alta temperatura antideflagrante |
 WZP-130 231 Sensore di temperatura PT100 con resistenza al platino in acciaio inossidabile |
 Sensore di temperatura termoresistenza pt100 per cuscinetti |
Tavolo 1. Coefficienti di temperatura e conduttività relativa dei comuni metalli RTD. Dati forniti da BAPI
| Metalli | Conducibilità relativa (rame = 100% @ 20 °C) | Coefficiente di temperatura della resistenza |
| Rame ricotto | 100% | 0.00393 O/° C. |
| Oro | 65% | 0.0034 O/° C. |
| Ferro | 17.70% | 0.005 O/° C. |
| Nichel | 12-16% | 0.006 O/° C. |
| Platino | 15% | 0.0039 O/° C. |
| Argento | 106% | 0.0038 O/° C. |
Nella sezione precedente, abbiamo discusso di come una maggiore resistenza RTD possa ridurre gli errori di misurazione. Il rame ha una conduttività maggiore (o equivalente, resistenza inferiore) rispetto al platino e al nichel. Per una determinata dimensione del sensore e corrente di eccitazione, un RTD in rame può produrre una tensione relativamente piccola. Perciò, Gli RTD in rame possono essere più impegnativi per misurare piccole variazioni di temperatura. Inoltre, il rame si ossida a temperature più elevate, quindi anche il campo di misurazione è limitato a -200 A +260 °C. Nonostante queste limitazioni, il rame è ancora utilizzato in alcune applicazioni grazie alla sua linearità e al basso costo. Come mostrato in Figura 2 sotto, dei tre comuni metalli RTD, il rame ha la caratteristica temperatura-resistenza più lineare.
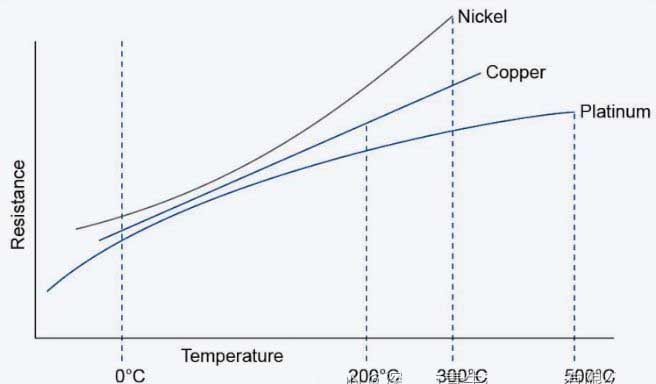
Resistenza contro. Caratteristiche di temperatura del nichel, Rame, e Platino RTDs.jpeg
Figura 2. Resistenza contro. caratteristiche di temperatura del nichel, rame, e RTD in platino. Immagine gentilmente concessa da TE Connectivity
Anche l'oro e l'argento hanno una resistenza relativamente bassa e sono usati raramente come elementi RTD. Il nichel ha una conduttività vicina a quella del platino. Come si può vedere nella Figura 2, il nichel offre una variazione di resistenza per un dato cambiamento di temperatura.
Tuttavia, il nichel offre un intervallo di temperature più basso, maggiore non linearità, e una maggiore deriva a lungo termine rispetto al platino. Inoltre, la resistenza del nichel varia da lotto a lotto. A causa di queste limitazioni, il nichel viene utilizzato principalmente in applicazioni a basso costo come i prodotti di consumo.
Gli RTD al platino più comuni sono Pt100 e Pt1000. Questi nomi descrivono il tipo di metallo utilizzato nella costruzione del sensore (platino o Pt) e la resistenza nominale a 0 °C, che è 100 Ω per Pt100 e 1000 Ω per i tipi Pt100 e Pt1000, rispettivamente. I tipi Pt100 erano più popolari in passato; Tuttavia, oggi la tendenza è verso RTD con resistenza più elevata, poiché una resistenza più elevata fornisce maggiore sensibilità e risoluzione con costi aggiuntivi minimi o nulli. Gli RTD realizzati in rame e nichel utilizzano convenzioni di denominazione simili. Tavolo 2 elenca alcuni tipi comuni.
Tavolo 2. Tipi di RTD, materiali, e intervalli di temperatura. Dati forniti da Analog Devices
| Tipo di resistenza termica | Materiale | Allineare |
| Pt100, Pt1000 | Platino (i numeri sono la resistenza a 0 °C) | -200 ° C a +850 °C |
| Pt200, Pt500 | Platino (i numeri sono la resistenza a 0 °C) | -200 ° C a +850 °C |
| Cu10, Cu100 | Rame (i numeri sono la resistenza a 0 °C) | -100 ° C a +260 °C |
| Nichel 120 | Nichel (i numeri sono la resistenza a 0 °C) | -80 ° C a +260 °C |
Oltre al tipo di metallo utilizzato, anche la struttura meccanica dell'RTD influisce sulle prestazioni del sensore. Gli RTD possono essere suddivisi in due tipi fondamentali: film sottile e filo avvolto. Queste due tipologie verranno discusse nelle sezioni seguenti.
Film sottile vs. RTD a filo avvolto
Per approfondire la nostra discussione sugli RST, esploriamo due tipi: film sottile e filo avvolto.
Nozioni di base sull'RTD a film sottile
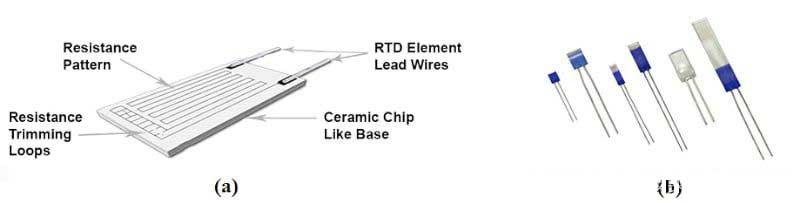
Struttura del display RTD a film sottile.jpeg
La struttura del tipo a film sottile è mostrata in Figura 3(UN).
Figura 3. Esempi di RTD a film sottile, Dove (UN) mostra la struttura e (B) mostra i diversi tipi complessivi. Immagine (modificato) per gentile concessione di Evosensors
In un film sottile RTD, un sottile strato di platino viene depositato su un substrato ceramico. Seguono la ricottura e la stabilizzazione a temperatura molto elevata, e un sottile strato di vetro protettivo che ricopre l'intero elemento. L'area di ritaglio mostrata nella Figura 3(UN) viene utilizzato per regolare la resistenza prodotta su un valore target specificato.
Gli RTD a film sottile si basano su una tecnologia relativamente nuova che riduce significativamente i tempi di assemblaggio e i costi di produzione. Rispetto al tipo a filo avvolto, che esploreremo approfonditamente nel prossimo paragrafo, gli RTD a film sottile sono più resistenti ai danni causati da urti o vibrazioni. Inoltre, gli RTD a film sottile possono ospitare grandi resistenze in un'area relativamente piccola. Per esempio, UN 1.6 mm di 2.6 Il sensore da mm fornisce un'area sufficiente per produrre una resistenza di 1000 OH. A causa delle loro piccole dimensioni, gli RTD a film sottile possono rispondere rapidamente ai cambiamenti di temperatura. Questi dispositivi sono adatti per molte applicazioni generiche. Gli svantaggi di questo tipo sono la stabilità a lungo termine relativamente scarsa e un intervallo di temperature ristretto.
RTD a filo avvolto
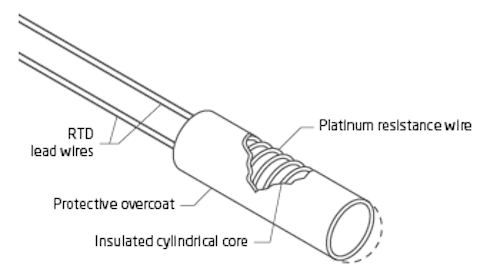
Costruzione di un RTD a filo avvolto
Figura 4. Panoramica della costruzione di un RTD di base a filo avvolto. Immagine gentilmente concessa da PR Electronics
Questo tipo di RTD è realizzato avvolgendo un pezzo di platino attorno a un nucleo in ceramica o vetro. L'intero elemento è solitamente incapsulato all'interno di un tubo di ceramica o di vetro a scopo protettivo. Gli RTD con nucleo ceramico sono adatti per misurare temperature molto elevate. Gli RTD a filo avvolto sono generalmente più precisi rispetto ai tipi a film sottile. Tuttavia, sono più costosi e più facilmente danneggiabili dalle vibrazioni.
Per ridurre al minimo qualsiasi tensione sul filo di platino, il coefficiente di dilatazione termica del materiale utilizzato nella costruzione del sensore dovrebbe corrispondere a quello del platino. I coefficienti di espansione termica identici riducono al minimo le variazioni di resistenza causate dallo stress a lungo termine nell'elemento RTD, migliorando così la ripetibilità e la stabilità del sensore.
RST vs. Proprietà della termocoppia
Per concludere questa conversazione sui sensori di temperatura RTD, ecco un breve confronto tra i sensori RTD e termocoppia.
Una termocoppia produce una tensione proporzionale alla differenza di temperatura tra le sue due giunzioni. Le termocoppie sono autoalimentate e non necessitano di eccitazione esterna, mentre le misurazioni della temperatura basate su RTD richiedono una corrente o tensione di eccitazione. L'uscita della termocoppia specifica la differenza di temperatura tra le giunzioni fredde e calde, pertanto nelle applicazioni con termocoppie è necessaria la compensazione della giunzione fredda. D'altra parte, La compensazione della giunzione fredda non è richiesta per le applicazioni RTD, risultando in un sistema di misurazione più semplice.
Le termocoppie vengono generalmente utilizzate in -184 ° C a 2300 intervallo °C, mentre gli RTD possono misurare da -200 ° C a +850 °C. Sebbene gli RTD siano generalmente più precisi delle termocoppie, sono circa due o tre volte più costose delle termocoppie. Un'altra differenza è che gli RTD sono più lineari delle termocoppie e mostrano una stabilità a lungo termine superiore. Con termocoppie, cambiamenti chimici nel materiale del sensore possono ridurre la stabilità a lungo termine e causare deviazioni nella lettura del sensore.
